Robotkroppsstruktur
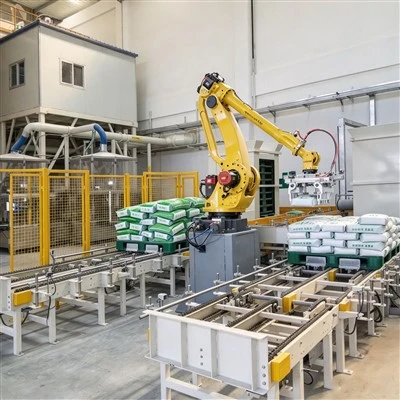
Materiale og stivhet: Robotkroppen er vanligvis konstruert av støpt aluminium, og tilbyr høy total stivhet; dette støtter vedvarende sykliske operasjoner med-høy hastighet og gir høy maksimal nyttelastkapasitet.
Vanlige strukturtyper: Design faller inn i to kategorier: artikulert (koblingsbasert-) og kartesisk (rektangulær koordinat). Ledderoboter tilbyr fleksibel bevegelse og et bredt arbeidsområde, mens kartesiske roboter gir strukturell stabilitet og høy posisjoneringsnøyaktighet.
Layout Fordeler: Den kompakte strukturelle designen tillater fleksibel installasjon og et lite fotavtrykk, noe som muliggjør fullføring av hele palleteringsprosessen innenfor et begrenset område.
Kjerneaktiveringsmekanismer
Slutt-effekt (griper): Som en kritisk komponent er ende-effektoren vanligvis pneumatisk drevet og integrerer ulike mekanismer-som klemme, gripe og vakuumsuging-for å imøtekomme ulike emballasjeformater, inkludert bokser, poser og tromler.
Driv- og ledddesign: Servomotorer med høy-presisjon driver bevegelsen til hvert ledd, og sikrer jevn og pålitelig drift. Palleteringsprosessen er helautomatisert, og krever ingen manuell intervensjon under normal drift.